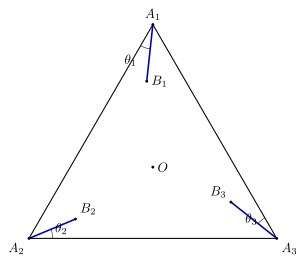
(1)
時刻tにおいてA1P1(t)=te1,A2P2(t)=te2である。したがってP1(t)P2(t)=P1(t)A1+A1A2+A2P2(t)=−te1+a1+te2=a1−t(e1−e2)である。
ある時刻tでd(P1(t),P2(t))≦1が成り立つなら,ベクトルa1の先端は,e1−e2の方向に引いた直線から距離1以下のところにある。したがって,a1からその直線までの垂直距離は1以下である。∣a1∣=1000であり,e1−e2とa1のなす角をθとすると,この垂直距離は 1000∣sinθ∣ である。よって 1000∣sinθ∣≦1 となり,∣sinθ∣≦10001 が示された。
(2)
a1の向きを角度0の方向として測る。B1,B2はいずれも正三角形の内部にあるので 0<θ1<3π,0<θ2<3π である。e1の方向角はθ1であり,a2の方向はa1から2π/3だけ回転した向きなので,e2の方向角は 32π+θ2 である。
一般に,方向角がu,vである2つの単位ベクトルの差を考えると(cosu,sinu)−(cosv,sinv)=2sin2v−u(sin2u+v,−cos2u+v)である。ここではv−uは0とπの間にあるので,差のベクトルの方向角は 2u+v−2π である。u=θ1,v=2π/3+θ2を代入すると,e1−e2の方向角は 2θ1+θ2−6π である。
(1) より、この有向角を ϕ とおけば ∣sinϕ∣≦10001=sinα である。また sinα=1/1000<1/2=sin(π/6) かつ 0<α<π/2 だから 0<α<π/6 である。さらに −π/6<ϕ<π/6 なので、∣sinϕ∣≦sinα から ∣ϕ∣≦α を得る。したがって −α≦2θ1+θ2−6π≦α となる。両辺を2倍して3π−2α≦θ1+θ2≦3π+2αである。
(3)
与えられた3つの接近条件に(2)をそれぞれ適用する。組(P1,P2)から 3π−2α≦θ1+θ2≦3π+2α を得る。同様に,組(P2,P3),組(P3,P1)から 3π−2α≦θ2+θ3≦3π+2α および 3π−2α≦θ3+θ1≦3π+2α を得る。
ここでδi=θi−6π(i=1,2,3)とおく。上の3組の評価は∣δ1+δ2∣≦2α,∣δ2+δ3∣≦2α,∣δ3+δ1∣≦2αと書ける。恒等式2δ1=(δ1+δ2)+(δ1+δ3)−(δ2+δ3)と三角不等式から2∣δ1∣≦6α,∣δ1∣≦3α.添字を巡回させればθi−6π=∣δi∣≦3α(i=1,2,3)を得る。
正三角形の中心Oは,各頂点の角の二等分線上にある。したがって,AiからOへ向かう方向は,辺の方向から角度π/6だけ内側へ傾いた向きである。また一辺が1000の正三角形の外接円半径は AiO=31000=T である。
時刻Tにおいて,Pi(T)はAiからeiの向きに長さTだけ進んだ点である。一方,OはAiから中心方向に長さTだけ進んだ点である。これら2つの方向のなす角は高々 3α なので、二等辺三角形の弦の長さよりd(Pi(T),O)≦2Tsin23αである。
ここで sinα=1/1000<1/2=sin(π/6) であり、
0<α<π/2 だから 0<α<π/6 である。
したがって 0<3α/2<π/4<π/2 である。
正弦関数は [0,π] で凹であり sin0=0 だから、
0<u<v<π ならusinu>vsinv.u=α、v=3α/2 とすればsin23α<23sinα=20003.よってd(Pi(T),O)<2⋅31000⋅20003=3<3となる。これはi=1,2,3のすべてで成り立つのでd(P1(T),O)≦3,d(P2(T),O)≦3,d(P3(T),O)≦3が同時に成り立つ。
 Evolton