Evolton

九州大学 1994年度 後期日程 第2次学力試験理系(後期)数学 第2問

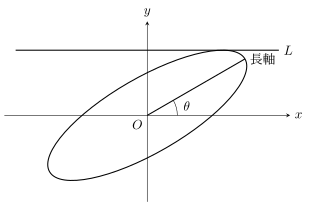
右図のように,xy平面上で,原点Oを中心とする.
長軸の長さが6,短軸の長さが2の楕円C,
およびCの上端に接するx軸に平行な直線Lを考える.
そしてCはOのまわりに一定の角速度で回転しているとし,
LはCの回転にともなって上下運動をしているものとする.

(1) Cの長軸とx軸のなす角がθのとき,
Lの高さをθの関数で表せ.

(2) Lの上下する速さが最大になるときのθを求めよ.

問題の図

資料注:現存する原アーカイブには「右図」が収録されていない。下図は本文の条件から再構成した模式図であり、原図の複製ではない。

難易度7/ 10計算量6/ 10目安25分

図形と方程式、微分、三角関数 図形的解釈、微分による最大最小、三角比の利用

方針

長半径3、短半径1の楕円上の点を、長軸方向成分 u と短軸方向成分 v で表す。回転後の y 座標は usin⁡θ+vcos⁡θ なので、u2/9+v2=1 のもとでこの一次式の最大値を求めれば直線 L の高さになる。(2)は角速度が一定であるため、上下速度の最大は ∣dh/dθ∣ の最大と同じである。u=sin⁡2θ と置いて2次式型の最大問題に直す。別解として、回転した楕円の方程式に水平接線を持たせ、判別式を0にする方法でも高さを求められる。

解答

(1)

楕円の長半径は 3、短半径は 1 である。長軸方向の座標を u、短軸方向の座標を v とすると、楕円は u29+v2=1 で表される。

長軸が x 軸となす角を θ とすると、長軸方向の単位ベクトルの y 成分は sin⁡θ、短軸方向の単位ベクトルの y 成分は cos⁡θ である。したがって点の y 座標は y=usin⁡θ+vcos⁡θ である。 u=3X、v=Y とおくと X2+Y2=1 であり、y=3Xsin⁡θ+Ycos⁡θ である。円 X2+Y2=1 上で一次式 3Xsin⁡θ+Ycos⁡θ の最大値は、係数の長さに等しいので(3sin⁡θ)2+(cos⁡θ)2=9sin⁡2θ+cos⁡2θである。

したがって、L の高さは h(θ)=9sin⁡2θ+cos⁡2θ=1+8sin⁡2θ である。

(2)

楕円は一定の角速度で回転するので、上下する速さは ∣h′(θ)∣ に比例する。よって ∣h′(θ)∣ を最大にすればよい。

(1) より h(θ)=1+8sin⁡2θ であるから h′(θ)=8sin⁡θcos⁡θ1+8sin⁡2θ. したがって ∣h′(θ)∣2=64sin⁡2θcos⁡2θ1+8sin⁡2θ. u=sin⁡2θ とおくと 0≦u≦1 であり、最大にすべき式は 64u(1−u)1+8u である。定数 64 を除き F(u)=u(1−u)1+8u とおく。

微分するとF′(u)=(1−2u)(1+8u)−8u(1−u)(1+8u)2=1−2u−8u2(1+8u)2.よって F′(u)=0 は 8u2+2u−1=0 すなわち (4u−1)(2u+1)=0 である。0≦u≦1 より u=14 で最大となる。したがって sin⁡2θ=14 である。

長軸の向きを 0≦θ<π で表すなら θ=π6,θ=5π6 である。0≦θ<2π で向きを区別して書くなら、これに θ=7π6,θ=11π6 も加わる。

別解

解法2

方針

回転した楕円の方程式へ水平線 y=h を代入し、x の2次方程式が重解をもつ条件から上端の高さを求める。高さの導関数を2乗し、u=sin⁡2θ で最大化する。

解答

長軸方向、短軸方向の座標をそれぞれ u,v とするとu29+v2=1,また、長軸が x 軸となす角が θ のときu=xcos⁡θ+ysin⁡θ,v=−xsin⁡θ+ycos⁡θ.(1)
水平線 y=h と楕円との交点は(xcos⁡θ+hsin⁡θ)29+(−xsin⁡θ+hcos⁡θ)2=1を満たす。上端で接するとき、この x の2次方程式の判別式は0である。整理するとh2=9sin⁡2θ+cos⁡2θ.上端なので h>0 を選び、h(θ)=1+8sin⁡2θ.(2)
角速度が一定なので、上下する速さの最大化は ∣h′(θ)∣ の最大化と同じである。{h′(θ)}2=64sin⁡2θcos⁡2θ1+8sin⁡2θ.u=sin⁡2θ とおけば、定数倍を除いてG(u)=u(1−u)1+8u(0≦u≦1)を最大化すればよい。G′(u)=1−2u−8u2(1+8u)2.したがって最大点は u=1/4 であり、sin⁡2θ=14.長軸の向きを 0≦θ<π で表せばθ=π6,θ=5π6.一般にはこの二つを法 π で考えればよい。

総評

原アーカイブには問題文の「右図」が収録されていないため、掲載図は本文の長軸・短軸・接線条件から再構成した模式図である。支持関数で高さを求める方法と、回転楕円へ水平線を代入して判別式を0にする方法を示した。速さは角速度一定のため ∣dh/dθ∣ を最大化すればよい。

Evolton Pro

月額
2,480円(税込)
保存・印刷
公開過去問PDF・オーダーメイド問題集PDF
プランを確認・登録

冊子PDFで見る九大の図形と方程式の問題で問題集を作る

出典: 九州大学 1994年度 後期 数学。問題文はHTML表示のために再入力・数式組版しています。